Calibrar as articulações
Resultado : Os deslocamentos e limites do são verificados para cada motor selecionado e você sabe quais registros e modelos permanecem utilizáveis. Salve os backups primeiro.
Decida se a recalibração é necessária
- Um braço verificado existente com configurações preservadas por flash: mantém sua calibração. Não altere os deslocamentos apenas para reproduzir uma ilustração.
- Uma nova montagem ou calibração desconhecida: conclua ambas as etapas abaixo.
- Os deslocamentos de foram alterados: registra as poses novamente e verifica ou atualiza o modelo de gravidade e o mapeamento do visualizador. A calibração não os atualiza automaticamente.
Nomear uma pose gravada como home ou reference não calibra um motor. A calibração grava separadamente os deslocamentos do encoder e os limites de deslocamento no dispositivo.
Requisitos de procedimento
A ferramenta suporta motores 1 – 6 com IDs exclusivos 1 – 253, deslocamento mecanicamente limitado, família de modelos GD32 STS 9, modo de posição e divisor de posição 1. Feche outros programas seriais. Apoie o braço sempre que o torque estiver desligado.
1. Escolha uma referência física
Escolha uma pose que você possa reproduzir manualmente com deslocamento suficiente em ambas as direções. Ele lerá 2048 após a calibração. O percurso completo deve caber entre 0 – 4095: no máximo 2048 conta abaixo da referência e 2047 acima dela.
Para uma nova calibração do SO-101/SO-102, siga as ilustrações: braço superior na vertical, antebraço e garra para a frente, rotação da base e do punho centralizadas entre os batentes e garra meio aberta. Use o percurso mecânico real, não as leituras sem calibração.
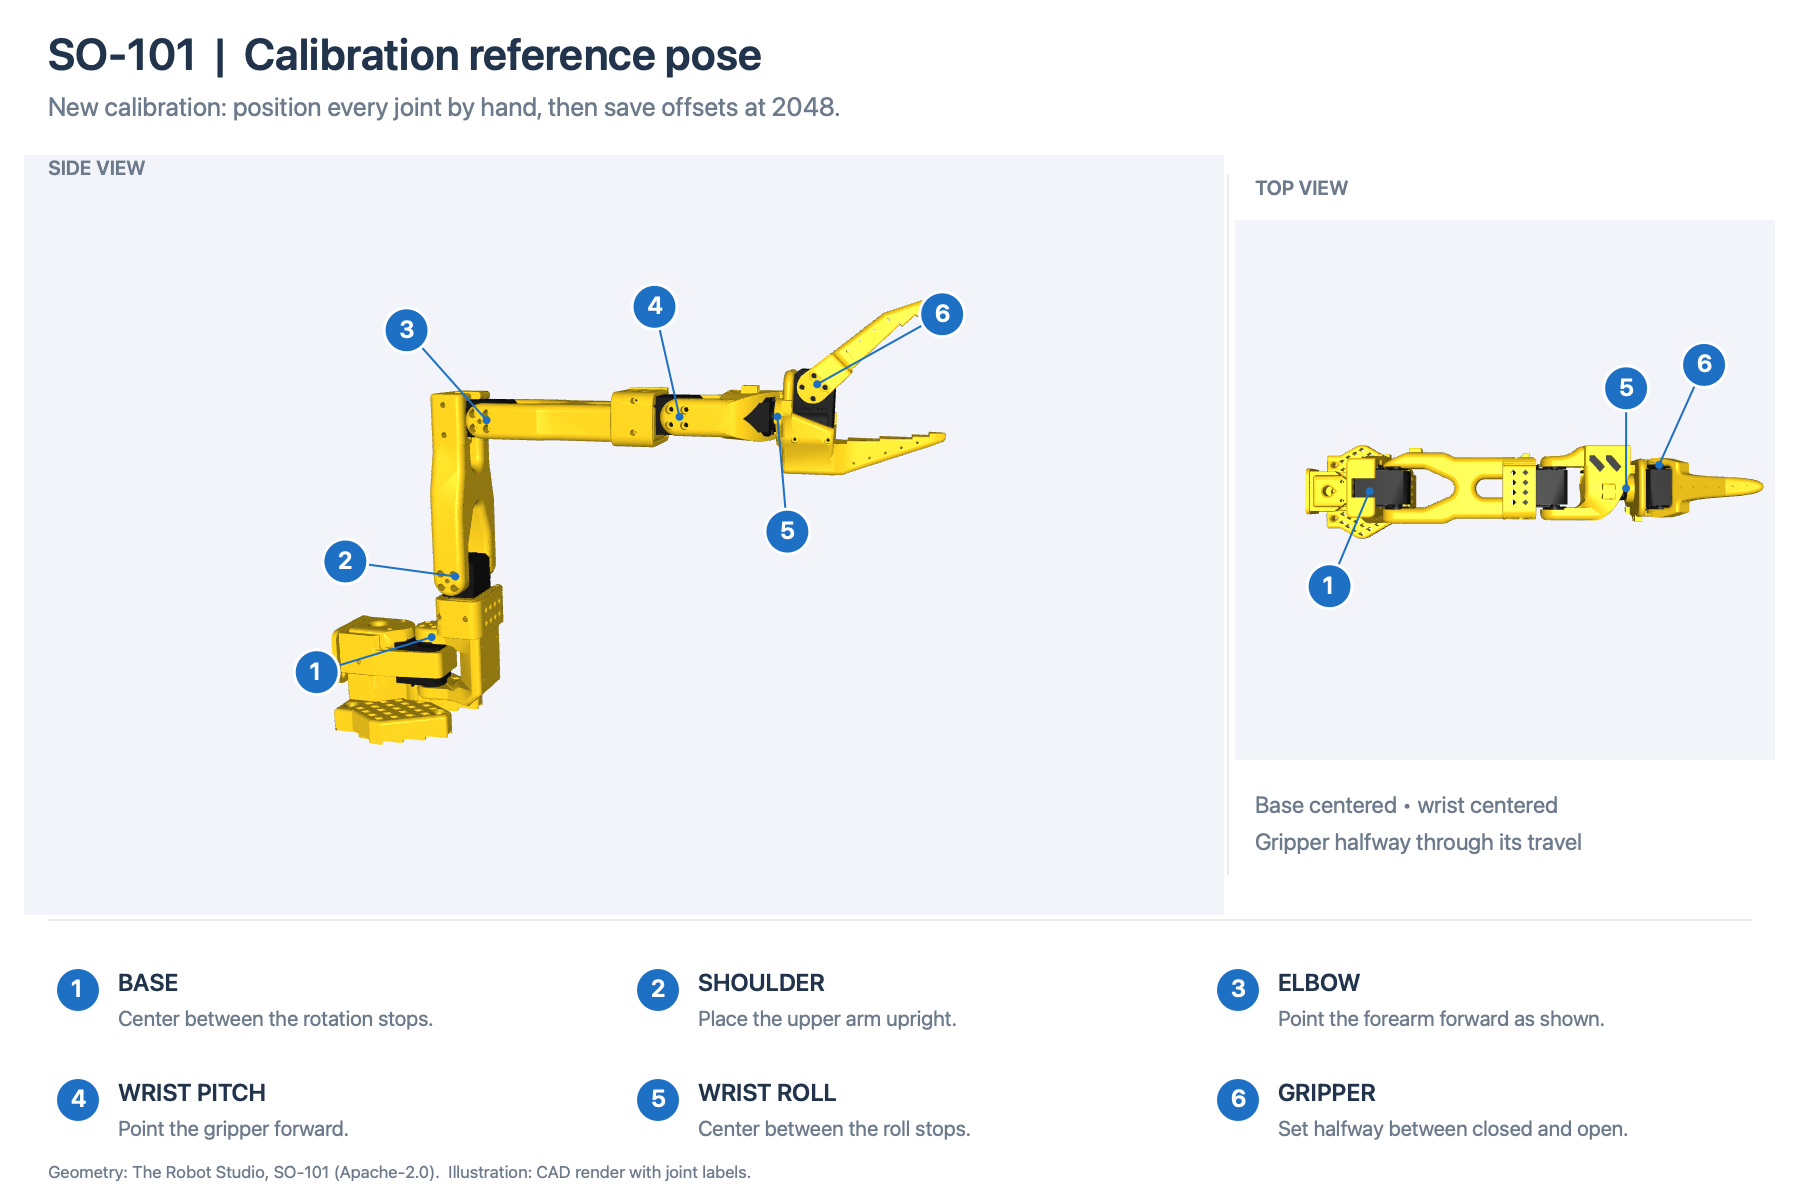
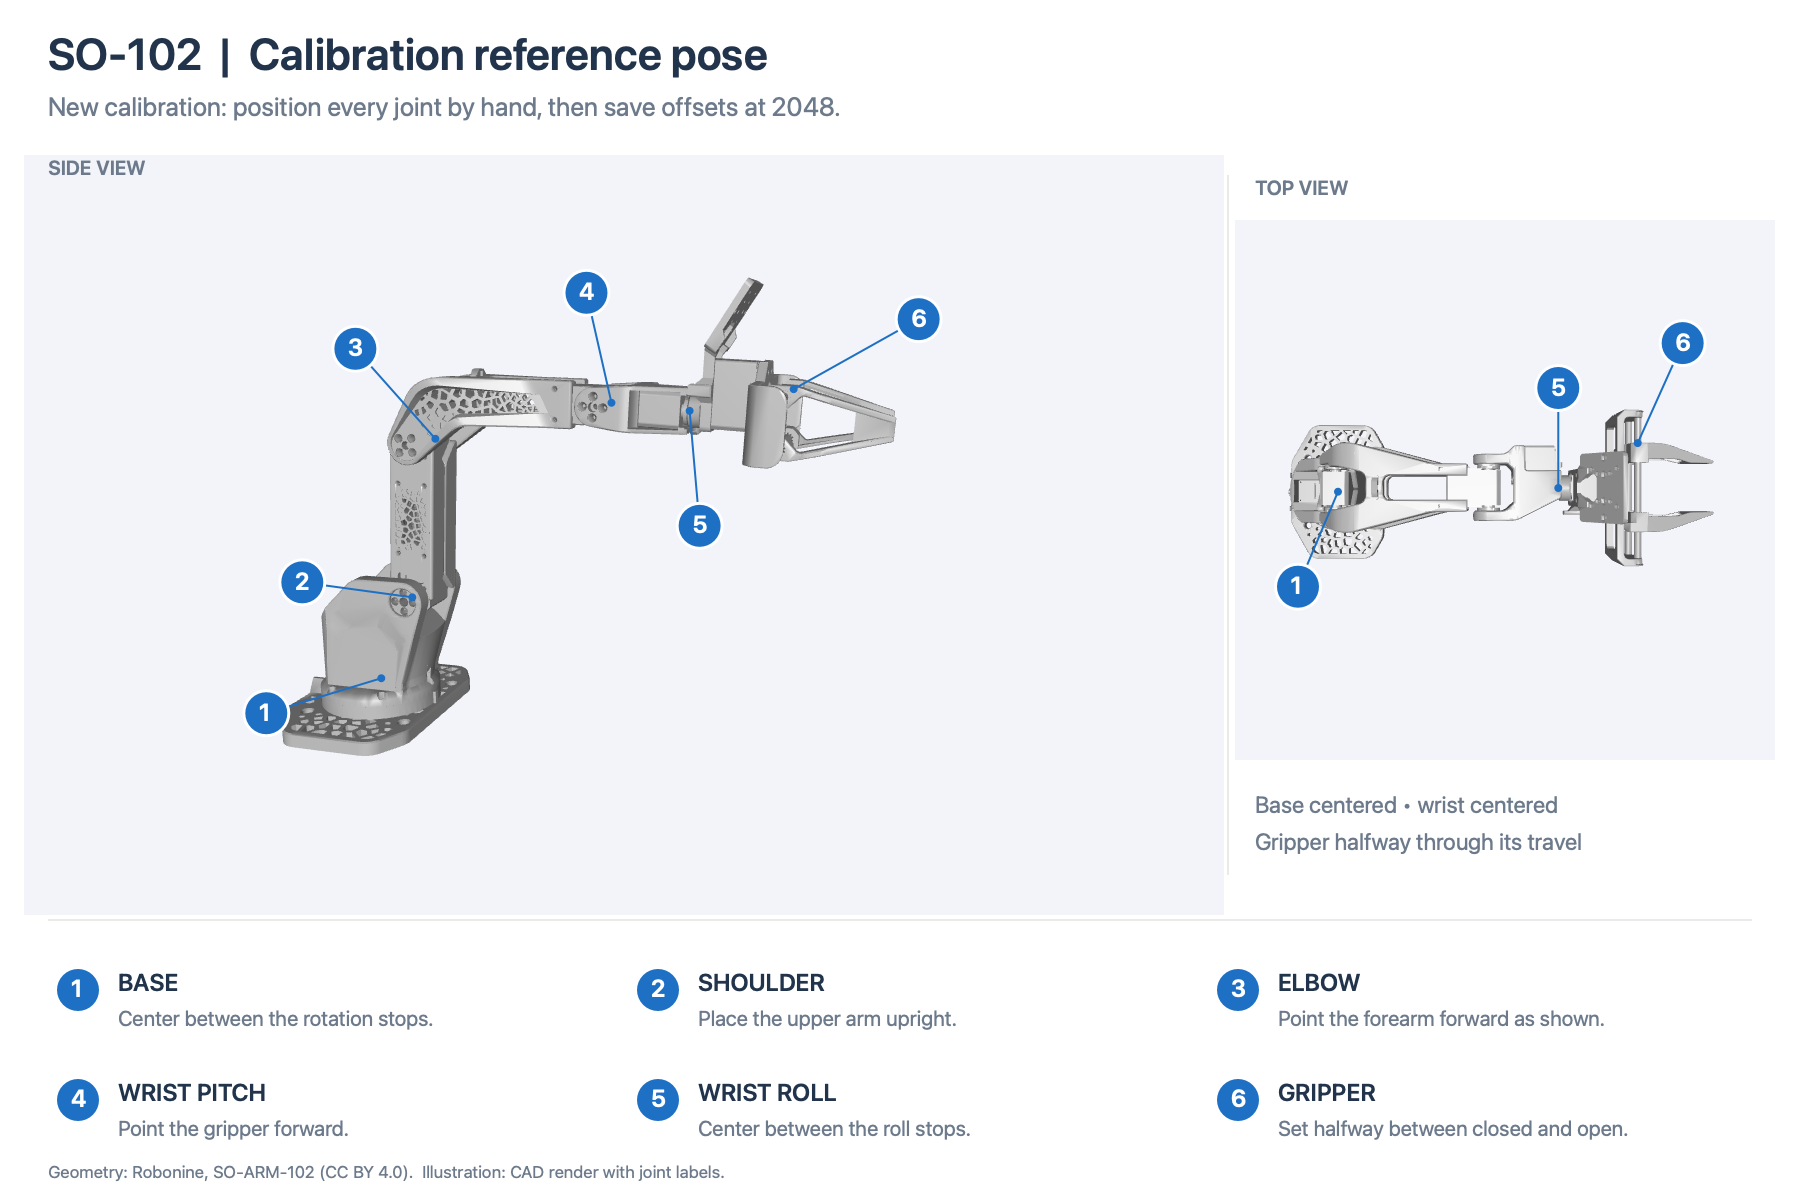
Estas imagens não definem uma referência universal para um modelo gravitacional agrupado ou URDF. A contagem 2048 não significa automaticamente 0 °. O visualizador possui um mapeamento de contagem para ângulo separado ; os modelos de gravidade têm sua própria ligação de calibração .
2. Capture compensações e meça limites
Este comando altera as configurações salvas, mas não comanda o movimento. Para o exemplo de seis motores:
macOS / Linux
npm run settings -- calibrate --port "$SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Windows PowerShell
npm.cmd run settings -- calibrate --port "$env:SERVO_PORT" --ids 1,2,3,4,5,6 --file tools/settings/calibrations/arm.local.json
Substitua os IDs, se necessário. Uma seleção explícita deixa os outros motores inalterados. A omissão de --ids seleciona todos os motores descobertos, até seis.
- Se o torque estiver ativado, sustente fisicamente o mecanismo antes de confirmar sua desativação.
- Coloque o braço na pose de referência, mantenha-o imóvel e pressione Enter . A ferramenta salva e verifica os registros de deslocamento e, em seguida, registra as novas leituras de posição no relatório.
- Mova manualmente cada articulação por todo o percurso permitido, fazendo uma pausa nas extremidades. Não force os batentes mecânicos.
- Revise a tabela de mínimo, máximo e deslocamento e pressione Enter . Os limites salvos deixam 10 contagens de folga para dentro de de cada ponto final medido.
Middle é apenas o ponto médio da faixa medida. Não substitui a referência capturada; limites assimétricos são válidos. Cada junta deve percorrer pelo menos contagens 64 e menos de uma volta completa antes de salvar.
3. Confira o resultado
O relatório tools/settings/calibrations/arm.local.json deve mostrar status: "verified" . Somente esse status confirma ambas as etapas. Isso verifica as configurações salvas, não que o braço tenha permanecido fisicamente imóvel: referenceReadbackCounts é informativo e não é uma comparação separada de aprovação/reprovação com 2048. Revise essas leituras enquanto mantém a pose de referência escolhida. O torque permanece desligado e as gravações das configurações são bloqueadas. Os backups do motor são mantidos em um diretório exclusivo em backups/ próximo ao relatório.
crosses zero significa que o deslocamento não cabe entre 0 e 4095: corrija a referência física. reset 2 limpa apenas a faixa medida de M2 para outra varredura; não corrige uma referência incorreta. O cancelamento do estágio dois deixa os novos deslocamentos salvos e os limites antigos em vigor até serem substituídos. Conclua a calibração antes do movimento.
Próximo: prepare a configuração e o primeiro movimento .
Início da documentação · Revisão de origem: a995f77 . Extension 9.0 .