接続方式
ツールを使う前に通信方法とロボットの役割を選びます。
| 方式 | 用途 | 条件 |
|---|---|---|
| Virtual | 機材なし。 | モデルと 3D 機能。 |
| USB | 有線。 | データ線、Web Serial、許可、キットに合う電源。 |
| Bluetooth | 対応 BLE 基板。 | Web Bluetooth、アダプター、ファームウェア、許可。 |
| WebRTC | リモート。 | 有効なコード・リンクと通信。 |
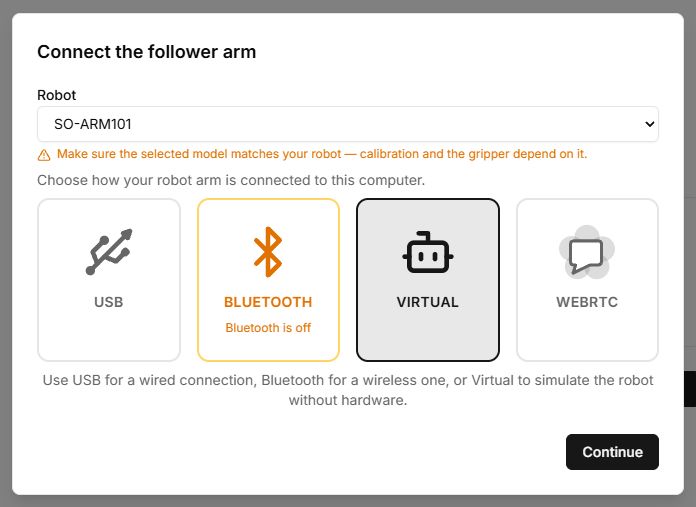
接続後
- モーター数、ID、状態を読みます。
- 二腕では Follower と Leader を確認します。
- プロフィールと校正を確認します。
- 小さな予測可能な動きから始め、違いがあれば停止します。
スマートフォンと遠隔
接続ガイドにはスマートフォン操作があり、接続後に QR を示します。操作を許可する相手だけに共有します。Presentation のモデル共有と、実機が動く可能性のある WebRTC は別です。
操作項目
Lab の項目名は英語画面の表記を残し、説明を日本語で記載しています。
| ボタン・入力欄 | 操作と結果 |
|---|---|
| モデルか保存プロファイル | 形状とモーター値の変換を決めます。接続前に名前を確認します。 |
| Virtual → Continue | USBなしでソフトウェアモデルに接続し、確認表のVIRTUALを調べます。 |
| USB / Bluetooth → Continue | ブラウザーの選択後にモーターを問い合わせます。ポート許可と応答成功は別段階です。 |
| WebRTC → コード → Continue | 所有者が開いた遠隔セッションに接続します。指定文字数が必要で、期限切れなら新コードを取得します。 |
| Back / Retry | Backは方式選択へ戻り、Retryは問題解消後に接続と確認を繰り返します。 |
| Control from phone | 接続後に電話操作を追加します。QRは操作者向けで、クラス招待ではありません。 |
全手順と状態表はロボット接続を参照してください。