连接方式
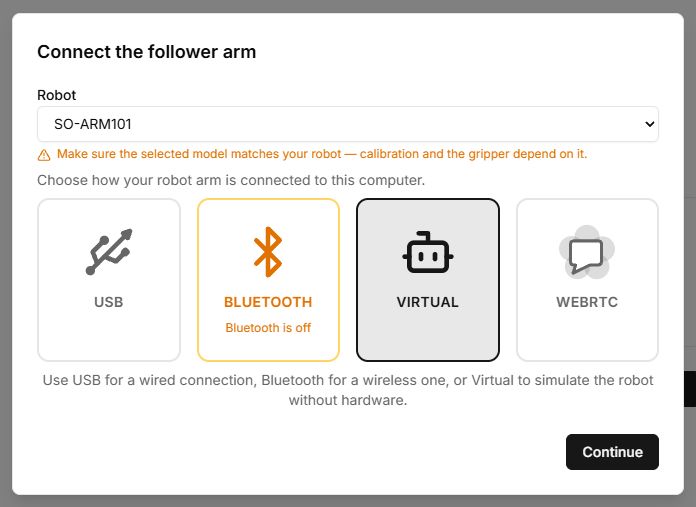
使用工具前选择传输方式和机器人角色。
| 方式 | 用途 | 要求 |
|---|---|---|
| Virtual | 无需硬件。 | 模型和 3D 能力。 |
| USB | 有线控制。 | 数据线、Web Serial、权限,以及套件规定的电机供电。 |
| Bluetooth | 兼容 BLE 控制板。 | Web Bluetooth、适配器、固件和权限。 |
| WebRTC | 远程会话。 | 有效代码或链接及网络。 |
连接后
- 检查电机数量、ID 和状态。
- 双臂场景确认 Follower 与 Leader。
- 检查配置和校准。
- 先执行小幅、可预期的动作;结果不符立即停止。
手机与远程
向导提供手机控制,并在连接后显示二维码。只向获准操作的人分享。Presentation 展示模型,而机器人 WebRTC 连接可能移动实体设备。
操作控件
Lab 控件保留英文界面的实际名称,说明使用中文。
| 按钮或字段 | 操作与结果 |
|---|---|
| 模型或保存配置档 | 决定几何及电机数值转换,连接前核对名称。 |
| Virtual → Continue | 无 USB 连接软件模型,查询后检查设备表的 VIRTUAL。 |
| USB / Bluetooth → Continue | 打开浏览器设备选择后查询电机。端口许可和成功响应是独立步骤。 |
| WebRTC → 代码 → Continue | 连接所有者开启的远程会话。代码须符合长度,过期请索取新代码。 |
| Back / Retry | Back 返回方式选择,Retry 在修复后重复连接及查询。 |
| Control from phone | 添加手机控制。二维码给操作员,不是班级邀请。 |
完整步骤及状态表见机器人连接。