Verbindungen
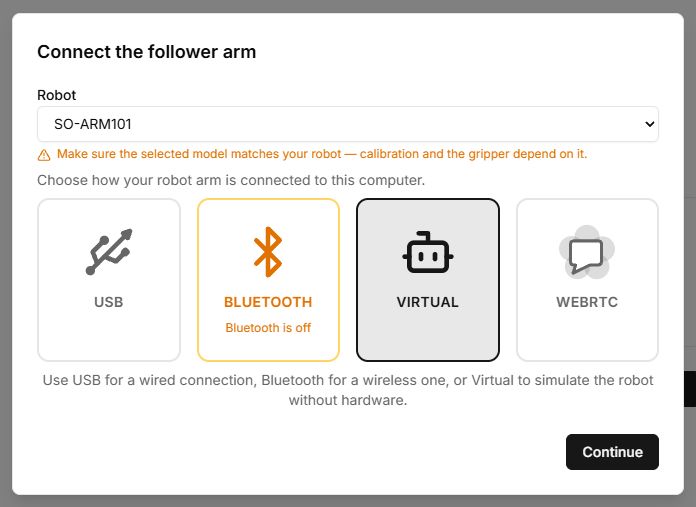
Transport und Roboterrolle vor Werkzeugstart auswählen.
| Art | Zweck | Voraussetzungen |
|---|---|---|
| Virtual | Ohne Hardware. | Modell und 3D-Ressourcen. |
| USB | Kabelverbindung. | Datenkabel, Web Serial, Portfreigabe und separate Motorversorgung nach Kit. |
| Bluetooth | Kompatible BLE-Platine. | Web Bluetooth, Adapter, Firmware und Rechte. |
| WebRTC | Geteilte Fernsitzung. | Aktiver Code/Link und Netzwerk. |
Nach Verbindung
- Motoranzahl, IDs und Zustände prüfen.
- Follower und Leader bei zwei Armen kontrollieren.
- Profil und Kalibrierung prüfen.
- Kleine erwartete Aktion ausführen und bei Abweichung stoppen.
Telefon und Fernzugriff
Der Assistent bietet Telefonsteuerung und zeigt nach Verbindung einen QR-Code. Nur mit einer vertrauenswürdigen Bedienperson teilen. Presentation zeigt ein Modell; eine Roboter-WebRTC-Sitzung kann Hardware steuern.
Bedienelemente
Die Lab-Bezeichnungen entsprechen der englischen Oberfläche; die Erläuterungen sind auf Deutsch.
| Schaltfläche oder Feld | Aktion und Ergebnis |
|---|---|
| Modell oder gespeichertes Profil | Bestimmt Geometrie und Motorwertumrechnung. Prüfe den Namen vor Verbindung. |
| Virtual → Continue | Verbindet Softwaremodell ohne USB. Prüfe VIRTUAL in der Gerätetabelle nach Abfrage. |
| USB / Bluetooth → Continue | Öffnet Browserauswahl und fragt Motoren ab. Portberechtigung und Motorantwort sind separate Schritte. |
| WebRTC → Code → Continue | Verbindet zur offenen Eigentümersitzung. Benötigt passende Codelänge; fordere bei abgelaufener Sitzung einen neuen Code an. |
| Back / Retry | Back kehrt zur Methode zurück; Retry wiederholt Verbindung und Abfrage nach Fehlerbehebung. |
| Control from phone | Ergänzt Telefonsteuerung. Der QR ist für Bediener, keine Klasseneinladung. |
Vollständiger Ablauf mit Status: Roboter verbinden.