Conexões
Escolha transporte e papel do robô antes da ferramenta.
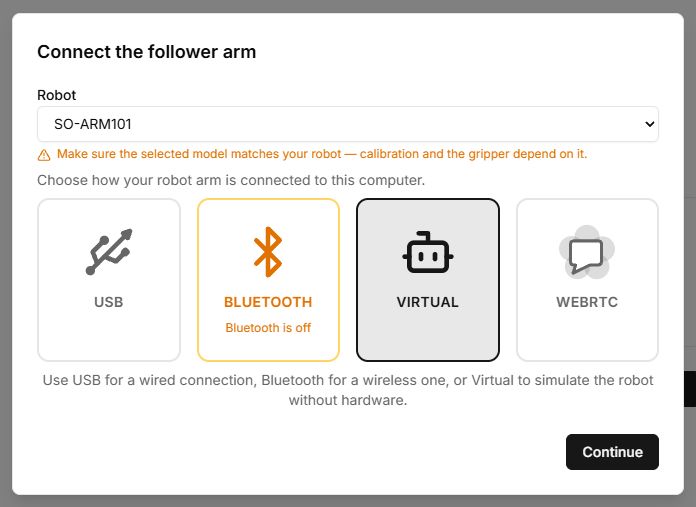
| Tipo | Uso | Requisitos |
|---|---|---|
| Virtual | Sem hardware. | Modelo e recursos 3D. |
| USB | Cabo. | Dados, Web Serial, permissão e alimentação de motores conforme kit. |
| Bluetooth | Placa BLE compatível. | Web Bluetooth, adaptador, firmware, permissão. |
| WebRTC | Sessão remota. | Código/link ativo e rede. |
Depois de conectar
- Confira quantidade de motores, IDs e estados.
- Confirme Follower e Leader com dois braços.
- Confira perfil e calibração.
- Faça ação pequena e esperada e pare diante de diferença.
Telefone e remoto
O assistente oferece controle por telefone e mostra QR após conexão. Compartilhe só com alguém autorizado a operar. Presentation mostra modelo; WebRTC de robô pode mover equipamento.
Controles
Os nomes dos controles do Lab correspondem à interface em inglês; as explicações estão em português.
| Botão ou campo | Ação e resultado |
|---|---|
| Modelo ou perfil salvo | Define geometria e conversão dos valores. Confira nome antes de conectar. |
| Virtual → Continue | Conecta modelo por software sem USB. Confira VIRTUAL na tabela após consulta. |
| USB / Bluetooth → Continue | Abre seletor do navegador e consulta motores. Permissão da porta e resposta são etapas separadas. |
| WebRTC → código → Continue | Conecta à sessão aberta pelo proprietário. Exige tamanho correto do código; peça outro se expirou. |
| Back / Retry | Back volta ao método; Retry repete conexão e consulta após correção. |
| Control from phone | Adiciona controle por telefone. QR é para operador, não convite à turma. |
Passos completos e estados: Conectar robô.