Conexiones
Elige transporte y rol antes de abrir una herramienta.
| Tipo | Uso | Condiciones |
|---|---|---|
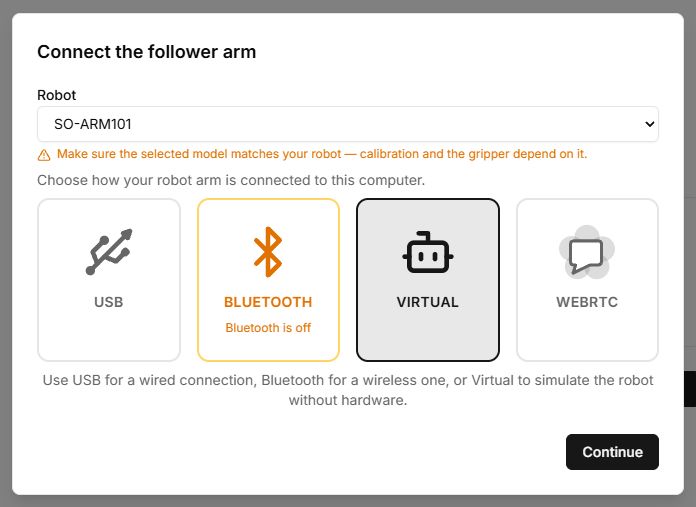
| Virtual | Sin equipo físico. | Modelo y recursos 3D del navegador. |
| USB | Conexión por cable. | Cable de datos, Web Serial, permiso y alimentación de motores según kit. |
| Bluetooth | Placa BLE compatible. | Web Bluetooth, adaptador, firmware y permisos. |
| WebRTC | Sesión remota compartida. | Código/enlace activo y red disponible. |
Después de conectar
- Revisa número de motores, ID y estados.
- Confirma Follower y Leader si se usan dos brazos.
- Comprueba perfil y calibración.
- Realiza una acción pequeña y esperada; detente ante diferencias.
Teléfono y acceso remoto
El asistente incluye control desde teléfono y muestra un QR tras conectar. Compártelo solo con alguien a quien confíes el control. WebRTC del robot y Presentation son distintos: una presentación muestra un modelo; una sesión remota puede mover hardware.
Controles
Los nombres de controles de Lab corresponden a su interfaz en inglés; las explicaciones están en español.
| Botón o campo | Acción y resultado |
|---|---|
| Modelo o perfil guardado | Determina geometría y conversión de valores. Comprueba el nombre antes de conectar. |
| Virtual → Continue | Conecta el modelo por software sin USB. Comprueba VIRTUAL en la tabla tras el sondeo. |
| USB / Bluetooth → Continue | Abre el selector del navegador y después consulta motores. Dar permiso al puerto y recibir respuesta son etapas separadas. |
| WebRTC → código → Continue | Conecta a la sesión abierta por su propietario. El código debe tener la longitud correcta; pide otro si la sesión caducó. |
| Back / Retry | Back vuelve a elegir método; Retry repite conexión y sondeo después de corregir el problema. |
| Control from phone | Añade control desde el teléfono después de conectar. El QR es para el operador, no una invitación al grupo. |
Pasos completos y tabla de estados: Conectar el robot.