共享演示
展示模型,授权学生操作,并共同编辑 URDF。
开始演示
- 打开 Presentation;教师页面打开时自动建立会话。
- 分享 Copy link 或 Show QR code。
- 选择模型,在 Class 中确认参与者出现。
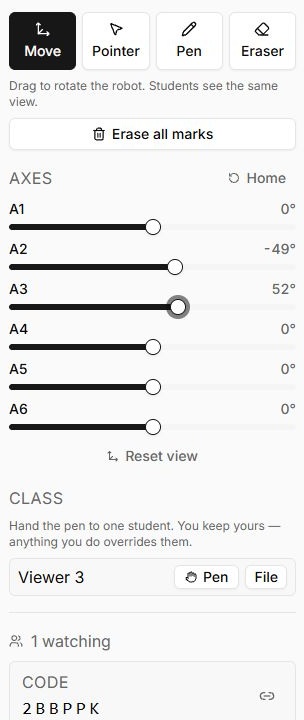
- 笔权限允许移动相机、转动关节和绘图。Take back control 收回控制。
- Edit 打开可编辑 URDF 副本,之后可单独授予参与者文件编辑权限。
- 结束时点击 End presentation 并确认,参与者会看到结束提示。
资料准备
预先检查模型、URDF 关联资源和课堂屏幕可读性,实验前保存原始描述。参与者看不到变化时检查会话、网络,再检查权限。
操作控件
Lab 控件保留英文界面的实际名称,说明使用中文。
| 按钮或字段 | 操作与结果 |
|---|---|
| Robot | 选择全班展示的模型,不是实体连接选择。 |
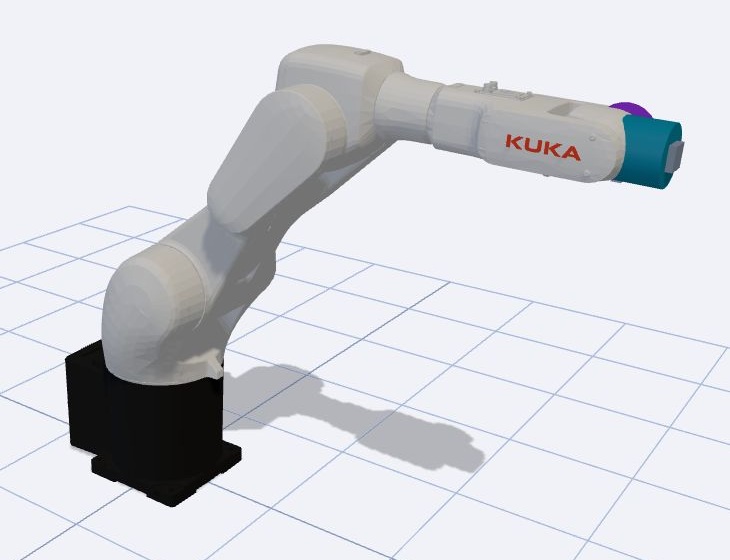
| Move | 拖动旋转视角,跟随模式学生看到教师相机变化。 |
| Pointer | 展示指针位置,不留下永久线条。 |
| Pen; Colour; Width | 在场景上绘图,选择颜色和粗细;标记附着于屏幕。 |
| Eraser / Erase all marks | Eraser 点击或拖动擦除个别标记;Erase all marks 清除全部。 |
| Axes; Home | 滑块改变姿态,Home 重置姿态;与视角重置不同。 |
| Reset view | 恢复初始相机视角,不替代模型选择或 URDF 编辑。 |
| Hide panel / Panel | 隐藏或恢复控件以腾出场景空间。 |
| Copy link / Show QR code | 复制参与者链接或显示二维码,也可在加入页面手动输入代码。 |
| Class → Pen | 授予所选参与者相机、关节轴和绘图控制,教师仍可操作。 |
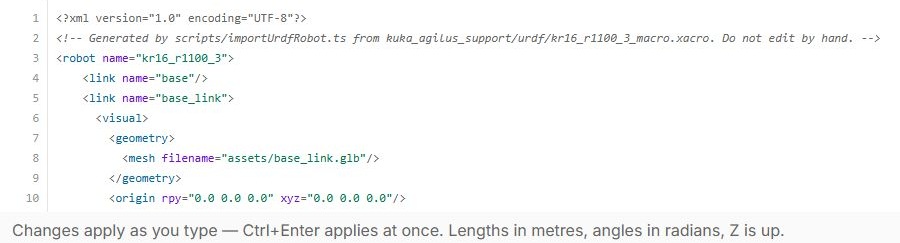
| Edit / Custom URDF | 打开可编辑描述。输入时应用,Ctrl+Enter 立即应用。长度用米,角度用弧度。 |
| Class → File | 同时允许编辑 URDF。仅自定义可编辑模型可用,权限比 Pen 大。 |
| Take back control | 结束参与者控制,但仍保留其观看资格。 |
| Editor → Show joints | 显示或隐藏关节标记,帮助对应描述和模型。 |
| Editor → Open | 用 .urdf 文件替换文本,先下载需保留版本。 |
| Editor → Upload model | 添加 GLB、glTF、STL、DAE 或 OBJ,在光标处插入带路径的 mesh 元素。先把光标放进正确 geometry 块,随后检查结构及场景。辅助缓冲和纹理上传时不生成自己的 mesh 元素。 |
| Models → 插入路径 / 移除 | 把路径插入光标处或从会话移除资源。URDF 仍引用被删文件时,几何无法加载。 |
| Editor → Download | 本地保存当前描述。替换或恢复初始模型前使用。 |
| Starter model / Close | 恢复初始描述或关闭编辑器。重置前保存所需修改。 |
| Follow cursor / Read freely | 跟随其他参与者所在行或独立滚动。 |
| End presentation | 确认后为所有人结束。Cancel 保持会话;下次演示需要新链接。 |
