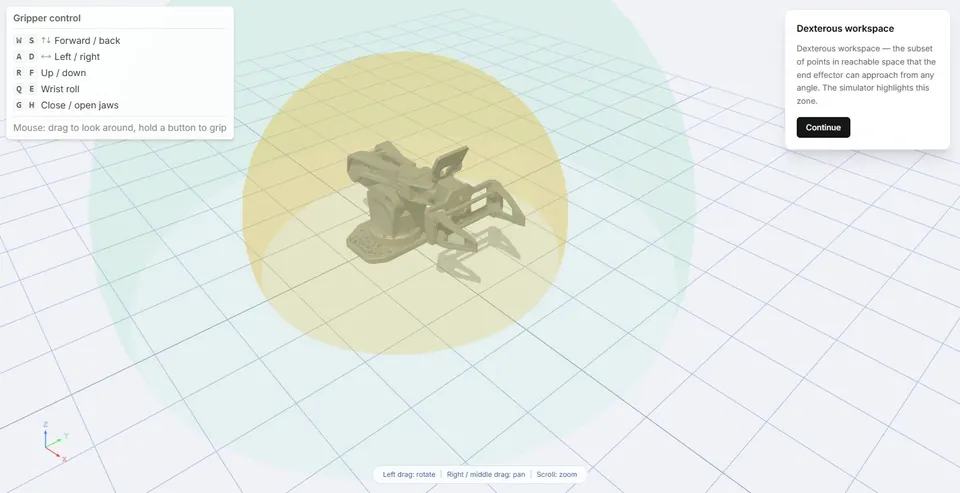
主臂 + 从臂
SO-ARM102 套件
$389
- 运费在结算时计算
Robonine Labs · 机械臂套件 + Robonine Lab
SO-ARM101 套件——一对带摄像头的 5 自由度主从机械臂——以及免费使用 Robonine Lab:在浏览器平台上完成组装、校准和操控,从遥操作、抓取放置、计算机视觉,一直到你自己的结业项目。
$389 运费在结账时计算 · 进口关税预估
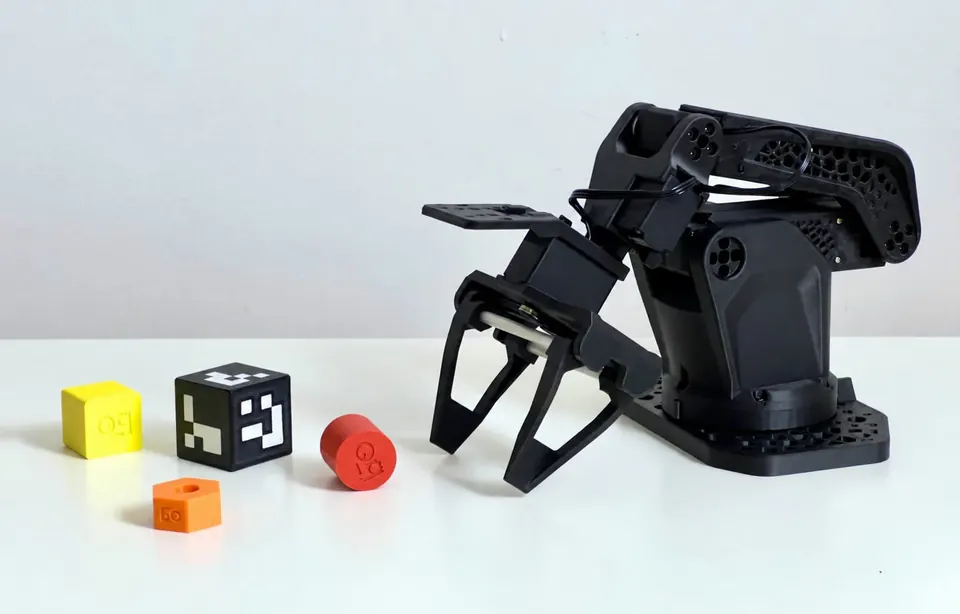
看一看
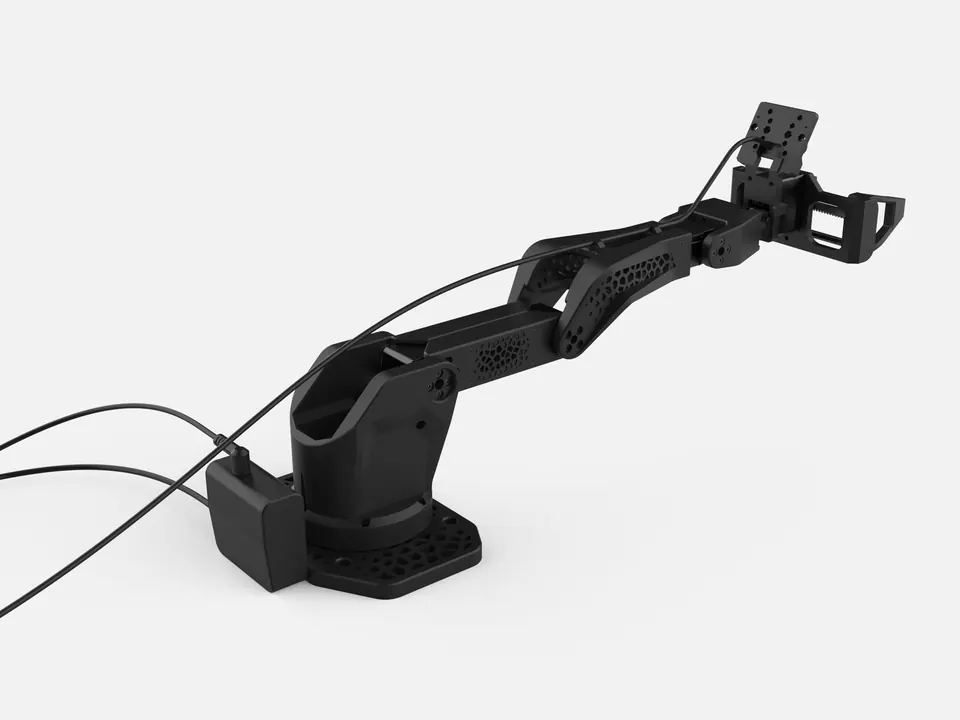
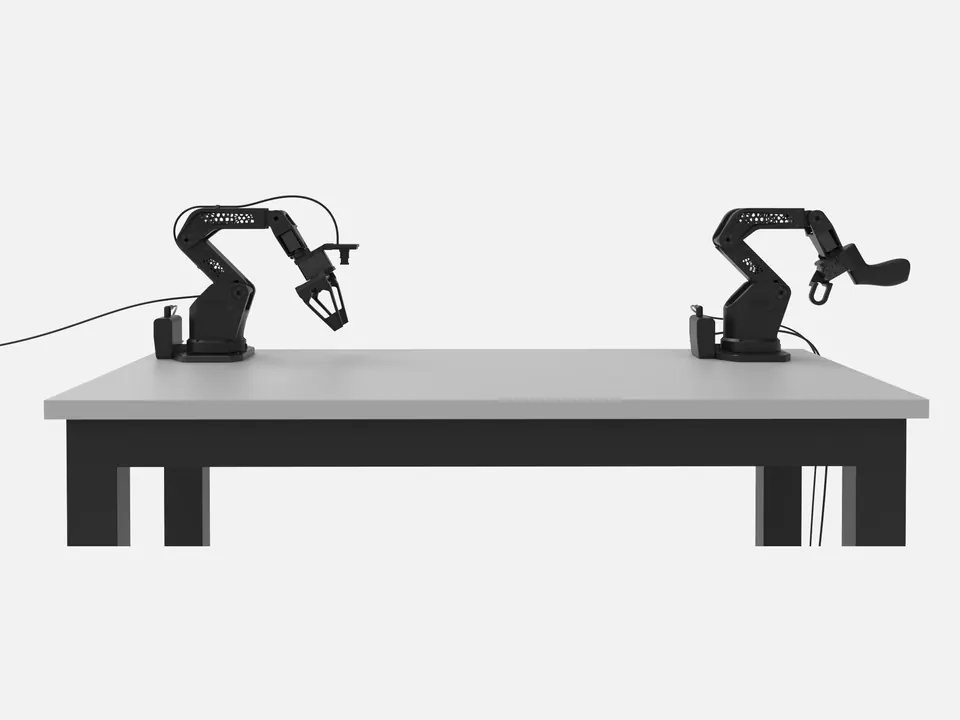
打印出的点阵零件、组装好的机械臂,以及工作中的主从机械臂。点阵是拓扑优化留下的结构:材料只留在受力的地方。
新在哪里
同样开放的 SO-ARM 思路 —— 用手带动主臂,从臂随之复现 —— 在 SO-ARM101 刚度、速度和臂展不足的地方重新设计。
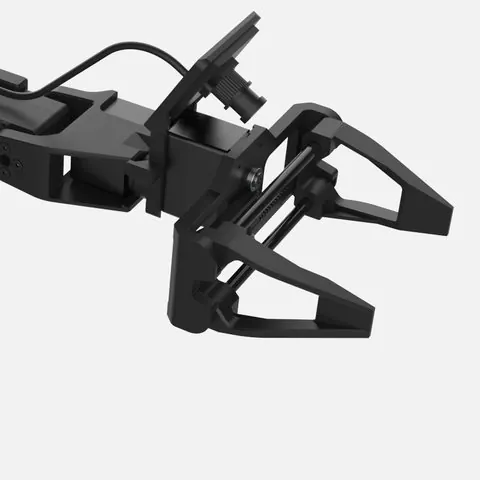
平行夹爪闭合时不会使物体滚动。
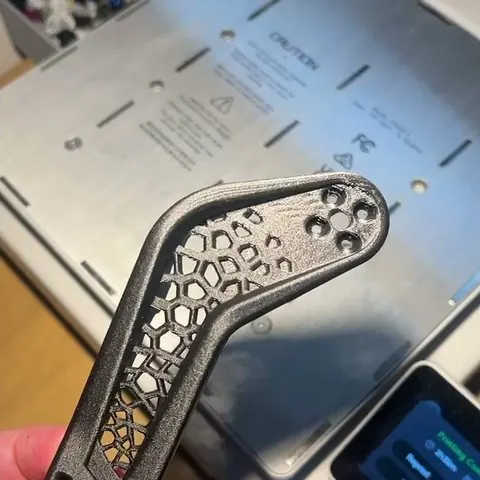
PET-CF 框架旨在减少负载下的弯曲。
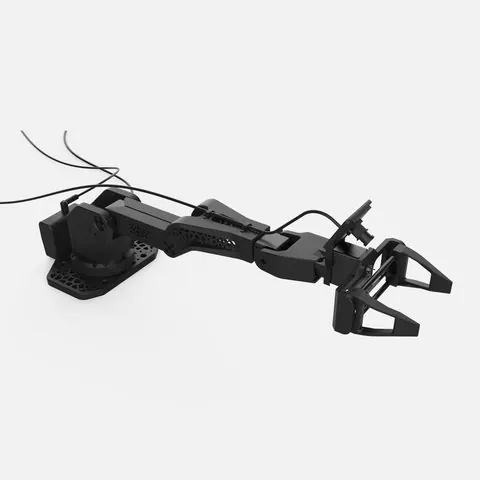
肩部和肘部舵机在 12 V 下的空载转速提高 67%。
对比
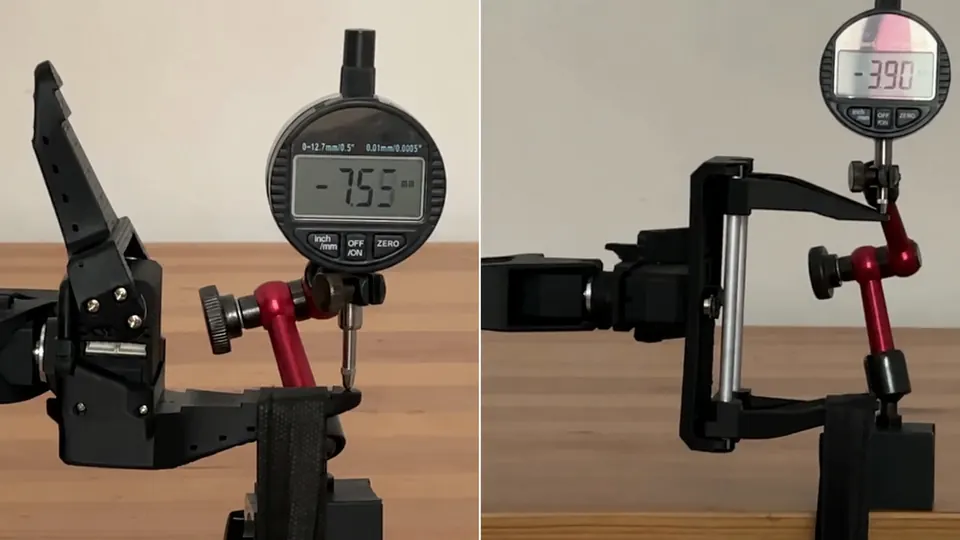
在我们的测试台上用同一套装置测量两款机械臂。凡是舵机厂商标称值或计算值的,行内都会注明。
| SO-ARM101 | SO-ARM102 | |
|---|---|---|
| 底座旋转 | 220° | 352° |
| 肩部抬升范围 | 200° | 224° |
| 肘部弯曲范围 | 194° | 243° |
| 腕部弯曲 / 腕部旋转范围 | 190° / 320° | 196° / 328° |
| 水平臂展 | 441 mm | 483 mm |
| 底座后方可达距离 | 377 mm | 473 mm |
| 末端位移,夹爪挂 300 克 手臂完全伸展,以打印的舵机模型代替舵机 —— 仅测结构 | 7.5 mm | 3.9 mm |
| 肩部和肘部速度 舵机厂商在 12 V 下的空载标称值 | 45 转/分 | 75 转/分 |
| 估算水平精度 根据满臂展时实测的底座回差 | ±2.96 mm | ±1.85 mm |
| 1 米处噪音 | 70 dB | 60 dB |
| 夹爪 | 单个摆动夹指 | 两片平行夹指,0–85 毫米 |
| 最大盒子 / 圆柱 / 球 | 56 / 48 / 40 mm | 75 / 70 / 60 mm |
| 额定负载 | 150 g | 300 g |
| 结构材料 | PLA | PET-CF |
已经在用 SO-ARM101 的课堂仍可继续购买。
规格参数
| 自由度 | 5 个 + 平行夹爪 |
|---|---|
| 构型 | 主从一对:主臂带手柄,从臂带夹爪 |
| 臂展 | 水平 483 毫米;臂长约 500 毫米 |
| 关节范围 | 底座 352° · 肩部 224° · 肘部 243° · 腕部弯曲 196° · 腕部旋转 328° |
| 额定负载 | 300 克 |
| 重复定位精度 | 约 0.1 毫米,实测 |
| 夹爪 | 平行式,两片活动夹指,0–85 毫米 |
| 舵机 | 从动臂:2 × STS3235、2 × STS3250、2 × STS3215;主臂:6 × STS3215。Feetech TTL 串行总线舵机,配备 12 位磁编码器。 |
| 结构 | PET-CF,经拓扑优化;约 90 % 的零件为 3D 打印 |
| 功耗 | 从臂在 12 V、300 克负载下:平均 1.3 A,峰值 3.3 A(实测) |
| 固定方式 | 80 × 80 毫米桌面安装座,配 M8 螺栓,或 C 型夹 |
| 摄像头 | 包含:OV2735 (USB UVC, 1920×1080, Full HD) USB 摄像头、WSD-6006-V1.0 电路板、M12 2.8 mm 镜头;夹爪配有摄像头支架和线缆走线 |
| 软件 | Hugging Face LeRobot(需安装 SO-ARM102 插件)· 浏览器中的 Robonine Lab · Python 3 · 仿真用 URDF |
| 开放性 | 开源:CAD、可打印零件和物料清单 |
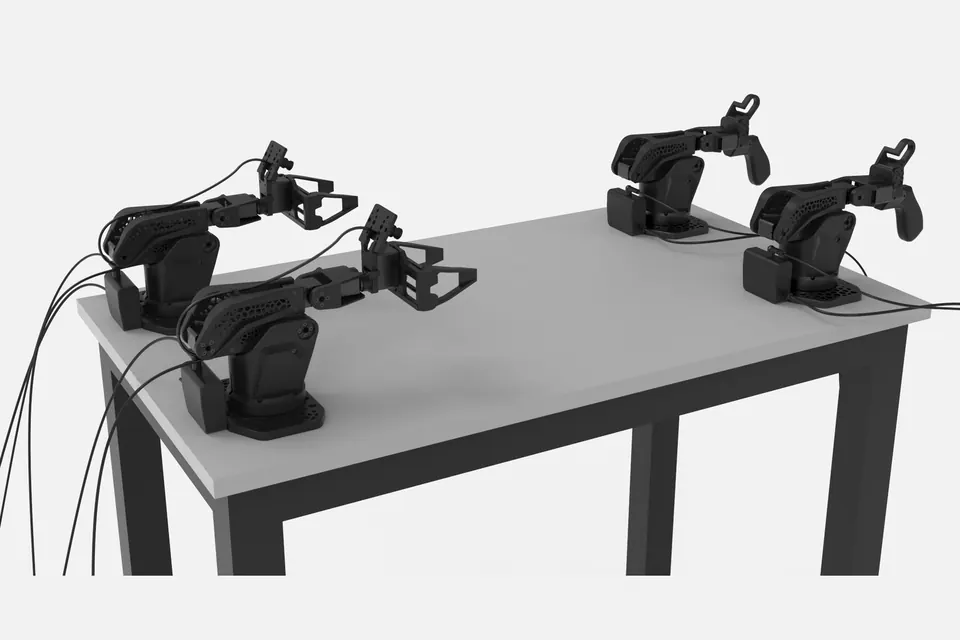
硬件
未组装,装在带泡棉内衬的纸箱中,从我们在中国的仓库发货。运往你所在国家的运费和时效会在付款前的结算页显示。
近距离看
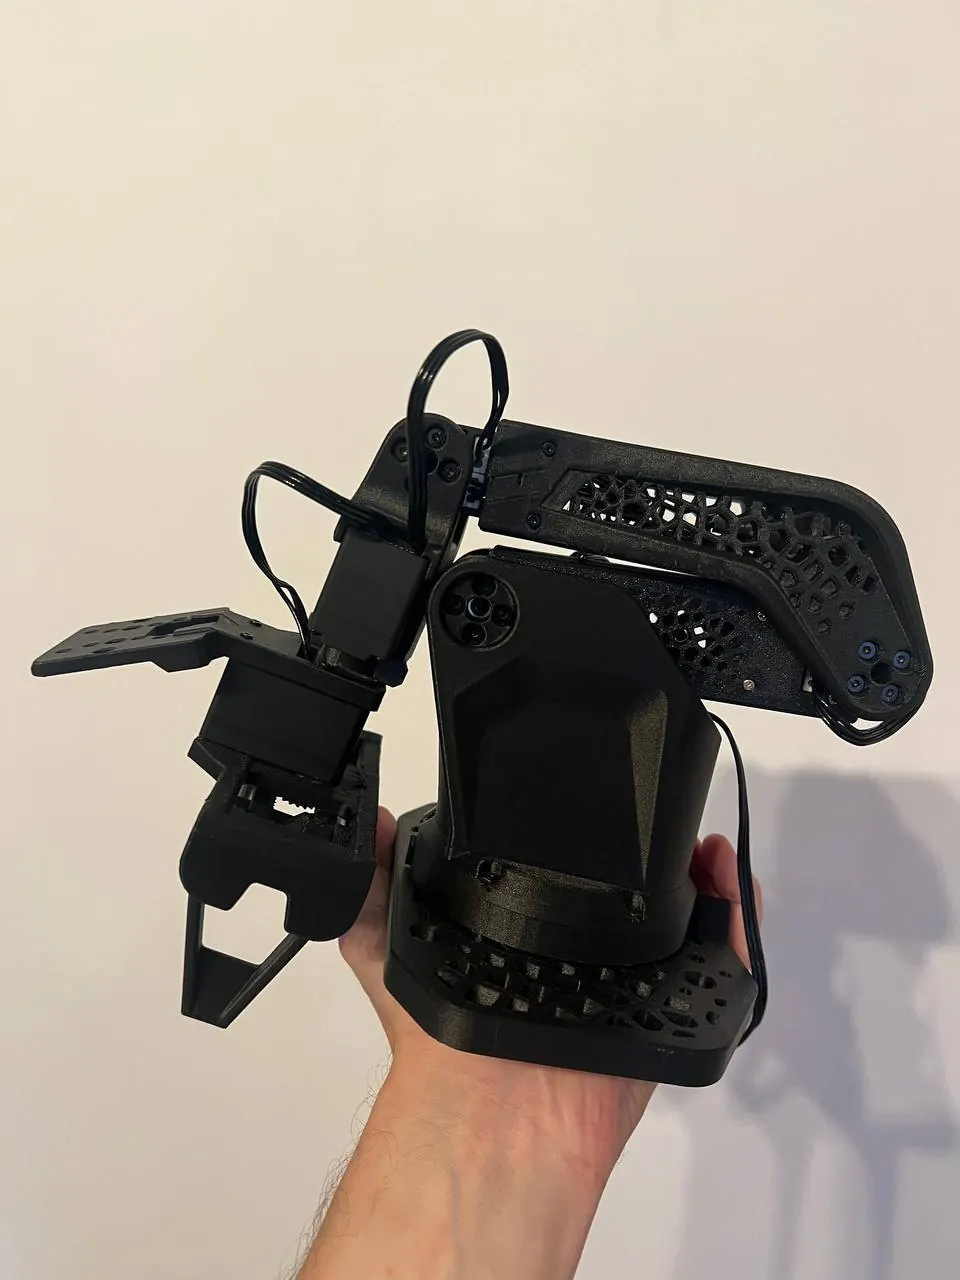
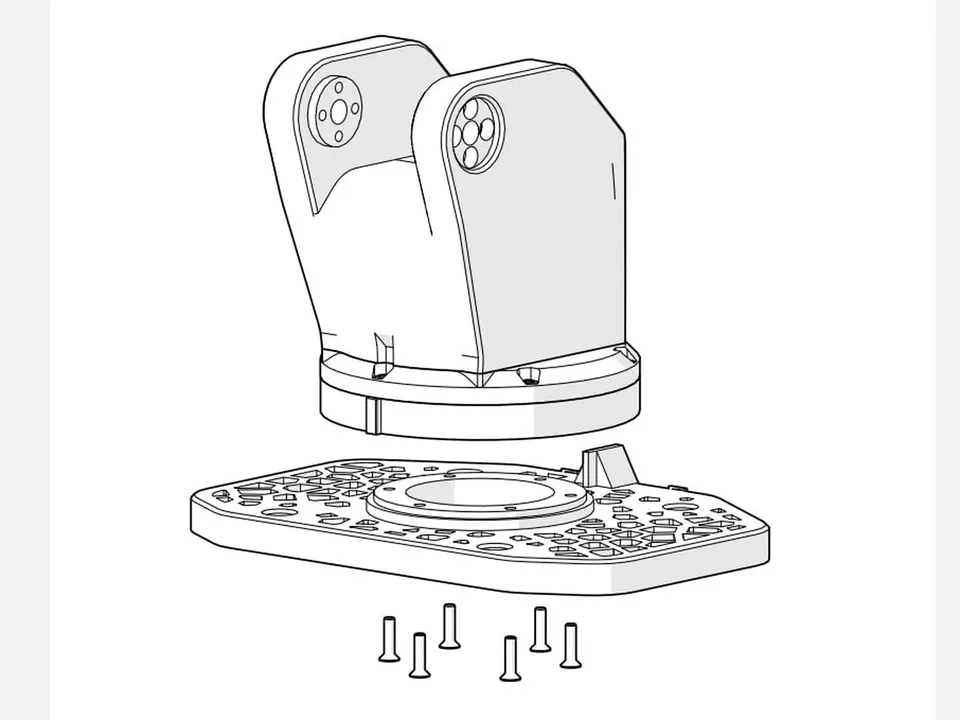
一张展示组装后机械臂尺寸的实拍照片、两张套件设计图,以及一页组装说明。
负载测试
机械臂抓持300克重物,重复执行相同动作。热像仪监测舵机温度:在30 °C室温下,温度最高的舵机稳定在46 °C。12 V供电时,平均电流为1.3 A,峰值为3.3 A。
常见问题
可以。请安装独立的 SO-ARM102 从动臂插件,主臂使用标准 so101_leader 类型。设置指南链接位于规格部分。
印刷版手册画出了两条手臂和夹爪的每一步,套件里附有所需的内六角扳手。无需焊接,也无需机加工。
进口关税和增值税由您所在国家/地区的海关征收,而非我们。结账时会在付款前显示预估金额,实际金额由快递在派送时代收。
套件从我们位于中国的仓库发货。运费按仓库当前费率计算,并在付款前连同时效一起显示。未拆封的套件可在签收后 14 天内退回并全额退款。
国际银行卡——Visa、Mastercard 等。付款在安全的支付页面完成。
我们使用 Cookie 让网站正常运行,并了解它的使用情况。 隐私政策
我们重视您的隐私
我们使用 Cookie 来提升您的浏览体验、提供个性化广告或内容并分析我们的流量。您可以全部接受、拒绝非必要 Cookie,或选择允许哪些 Cookie。
管理 Cookie 偏好
网站正常运行所必需,无法关闭。
帮助我们了解访问者如何使用网站。
用于投放相关广告并衡量其效果。
启用增强功能和个性化。