Leader + follower
Набор SO-ARM102
$389
- Стоимость доставки рассчитывается при оформлении
Robonine Labs · Набор робо-руки + Robonine Lab
Набор SO-ARM101 — пара манипуляторов с 5 степенями свободы, ведущий и ведомый, с камерой — и бесплатный доступ к Robonine Lab, браузерной платформе, где вы его собираете, калибруете и управляете им: телеоперация, pick-and-place, компьютерное зрение — вплоть до собственного финального проекта.
$389 Доставка считается на чекауте · пошлина оценивается
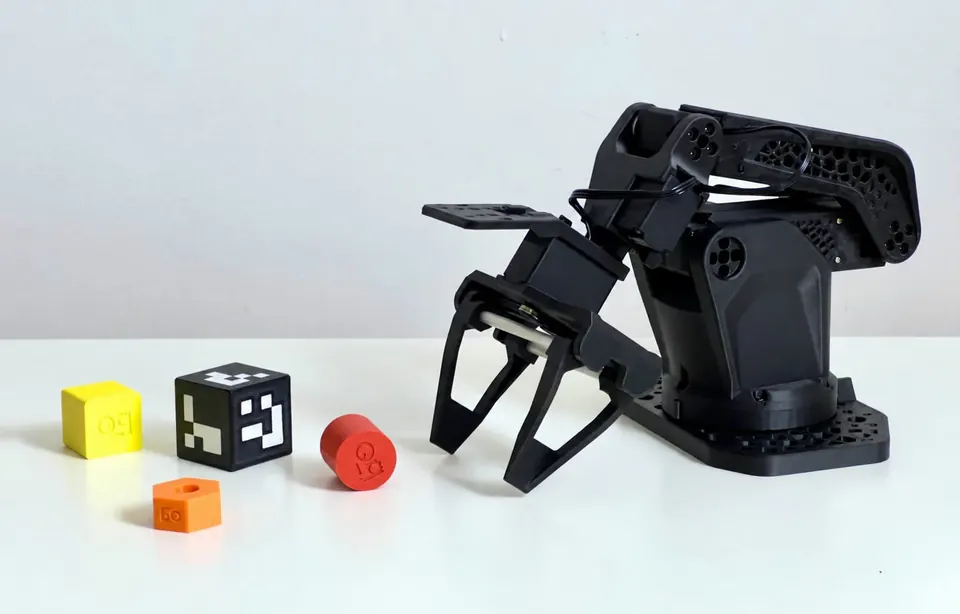
Посмотрите
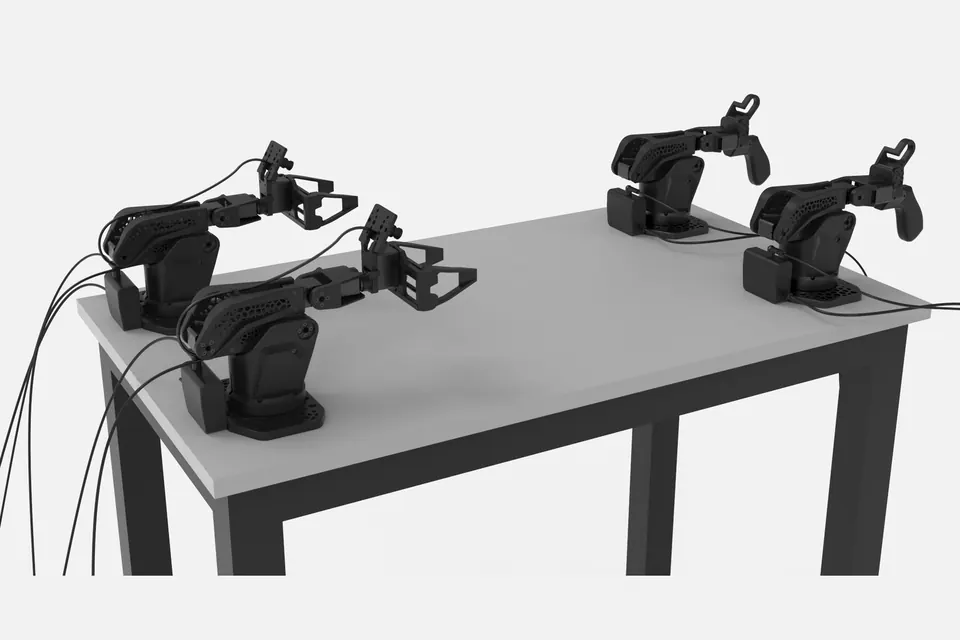
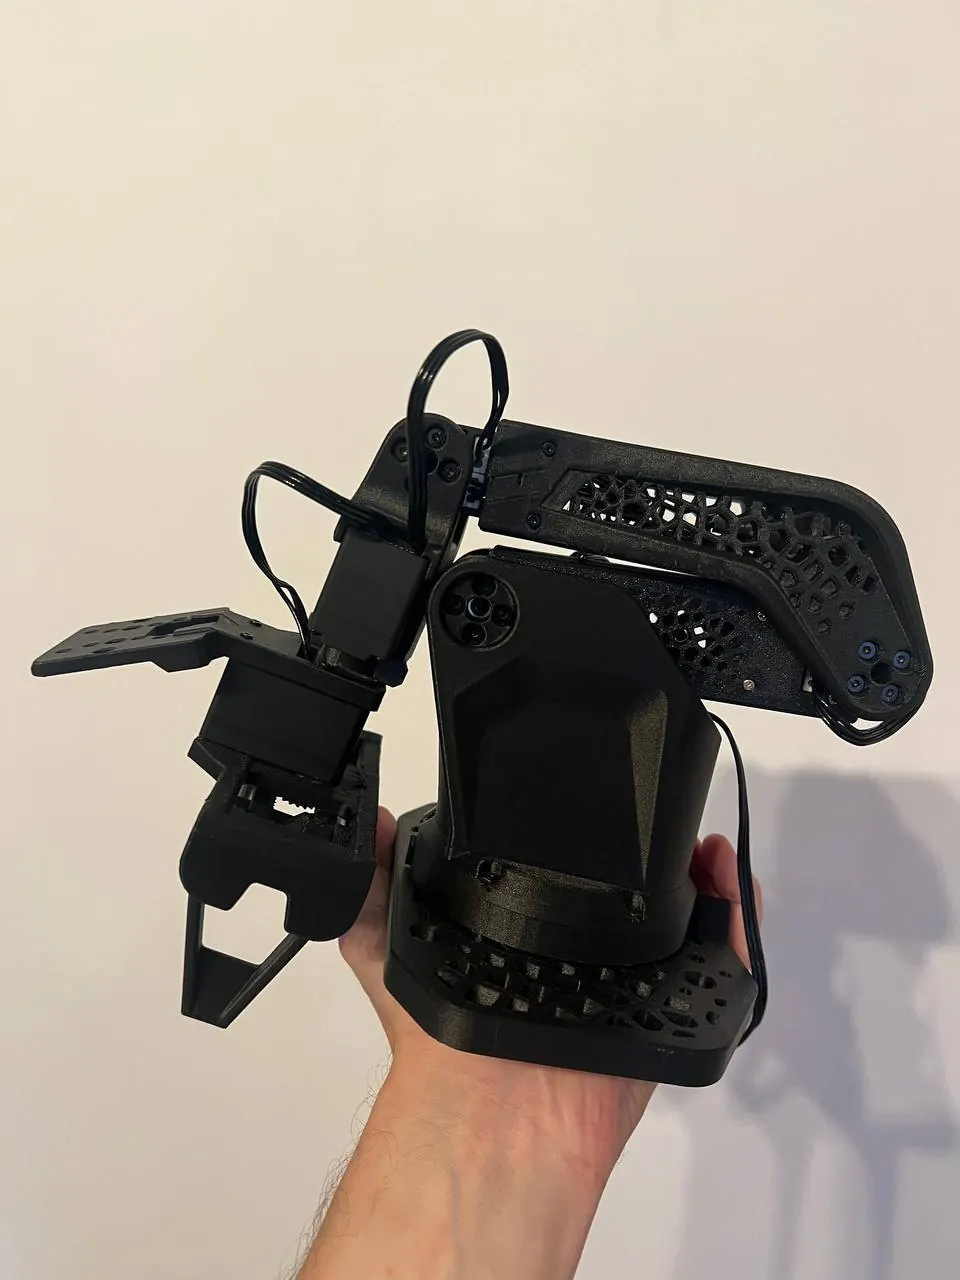
Напечатанные решётчатые детали, собранная рука и пара leader–follower в работе. Решётка — результат топологической оптимизации: материал остаётся только там, где идёт нагрузка.
Что нового
Та же открытая идея SO-ARM — ведущая рука, которую двигаете вы, и ведомая, которая повторяет, — переделанная там, где SO-ARM101 не хватало жёсткости, скорости и вылета.
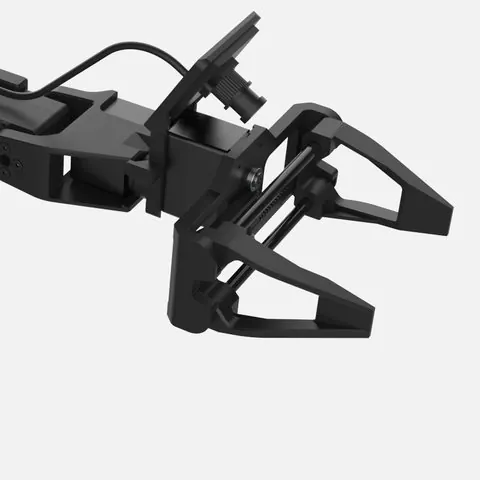
Параллельные губки удерживают предмет, не поворачивая его при закрытии захвата.
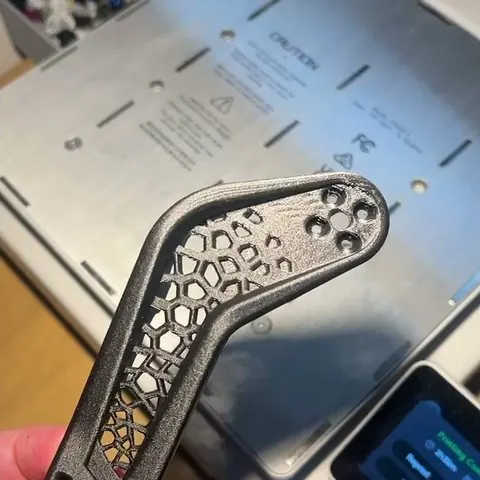
Рама из PET-CF спроектирована для уменьшения прогиба под нагрузкой.
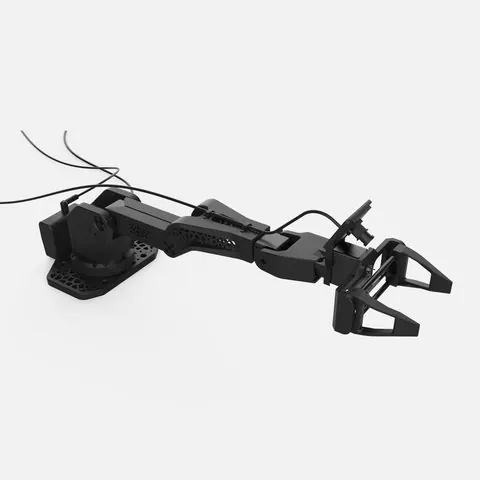
Сервоприводы плеча и локтя: скорость без нагрузки при 12 В выше на 67%.
Сравнение
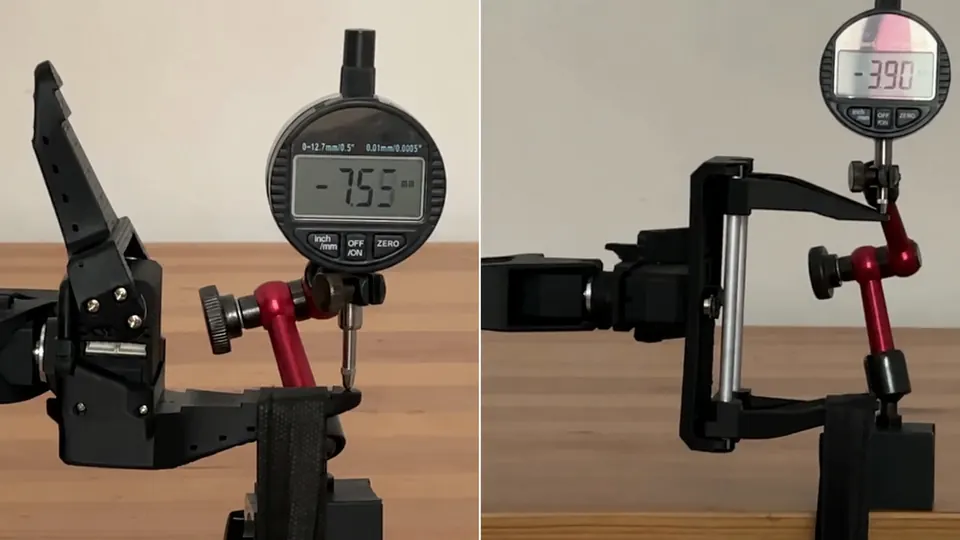
Измерено на нашем стенде, одна установка для обеих рук. Если цифра — паспорт производителя сервопривода или расчёт, это указано в строке.
| SO-ARM101 | SO-ARM102 | |
|---|---|---|
| Поворот основания | 220° | 352° |
| Диапазон подъёма плеча | 200° | 224° |
| Диапазон сгиба локтя | 194° | 243° |
| Диапазон сгиба / поворота запястья | 190° / 320° | 196° / 328° |
| Вылет по горизонтали | 441 mm | 483 mm |
| Вылет за основание | 377 mm | 473 mm |
| Прогиб кончика, 300 г на захвате Рука вытянута, вместо сервоприводов напечатанные макеты — только рама | 7.5 mm | 3.9 mm |
| Скорость плеча и локтя Паспорт производителя, без нагрузки, 12 В | 45 об/мин | 75 об/мин |
| Расчётная точность по горизонтали По измеренному люфту основания на полном вылете | ±2.96 mm | ±1.85 mm |
| Шум на расстоянии 1 м | 70 dB | 60 dB |
| Захват | Одна поворотная губка | Две параллельные губки, 0–85 мм |
| Самая большая коробка / цилиндр / шар | 56 / 48 / 40 mm | 75 / 70 / 60 mm |
| Номинальная нагрузка | 150 g | 300 g |
| Материал рамы | PLA | PET-CF |
SO-ARM101 остаётся в продаже для классов, которые уже работают на нём.
Характеристики
| Степени свободы | 5 + параллельный захват |
|---|---|
| Конфигурация | Пара leader–follower: ведущая с рукояткой, ведомая с захватом |
| Вылет | 483 мм по горизонтали; длина руки около 500 мм |
| Диапазоны суставов | Основание 352° · плечо 224° · локоть 243° · сгиб запястья 196° · поворот запястья 328° |
| Номинальная нагрузка | 300 г |
| Повторяемость | Около 0,1 мм, измерено |
| Захват | Параллельный, две подвижные губки, 0–85 мм |
| Сервоприводы | Ведомая рука: 2 × STS3235, 2 × STS3250, 2 × STS3215; ведущая: 6 × STS3215. Сервоприводы Feetech с последовательной шиной TTL и 12-битными магнитными энкодерами. |
| Рама | PET-CF, топологически оптимизирована; около 90 % деталей напечатаны на 3D-принтере |
| Потребление | Ведомая рука при 12 В и 300 г: в среднем 1,3 А, в пике 3,3 А (измерено) |
| Крепление | Площадка 80 × 80 мм под болты M8 или струбцины |
| Камера | В комплекте: USB-камера OV2735 (USB UVC, 1920×1080, Full HD), плата WSD-6006-V1.0, объектив M12 2.8 мм; крепление на захвате и прокладка кабеля |
| Программное обеспечение | Hugging Face LeRobot с плагином SO-ARM102 · Robonine Lab в браузере · Python 3 · URDF для симуляции |
| Открытость | Открытый проект: CAD, детали для печати и BOM |
Железо
Поставляется в разобранном виде в коробке с поролоновым ложементом с нашего склада в Китае. Стоимость и срок доставки в вашу страну видны при оформлении заказа до оплаты.
Крупным планом
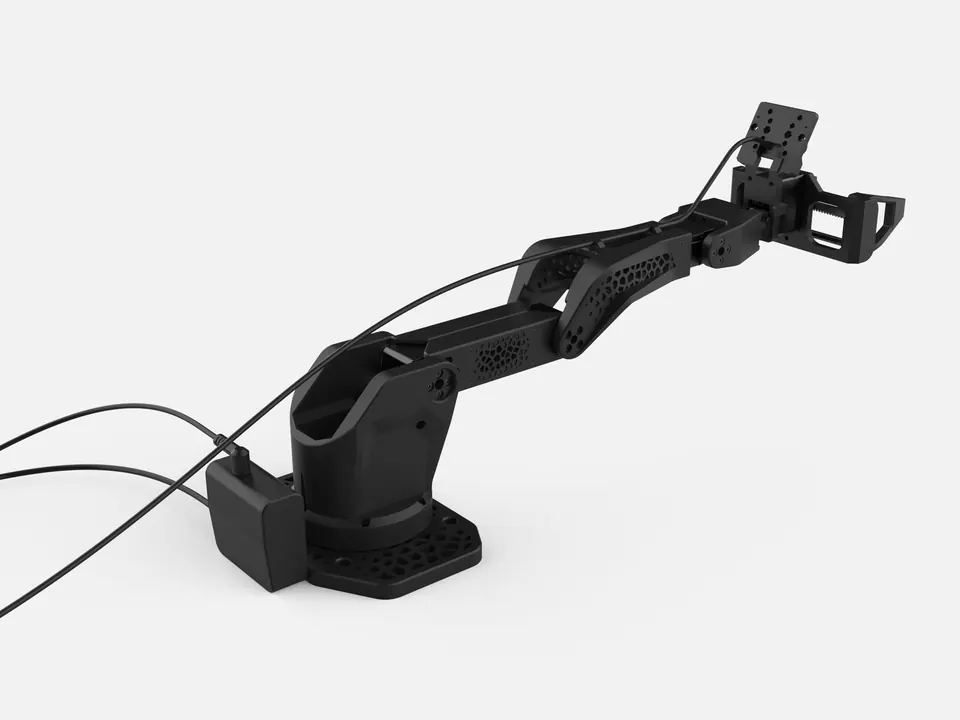
Фото собранной руки для оценки размера, два изображения конструкции комплекта и страница инструкции по сборке.
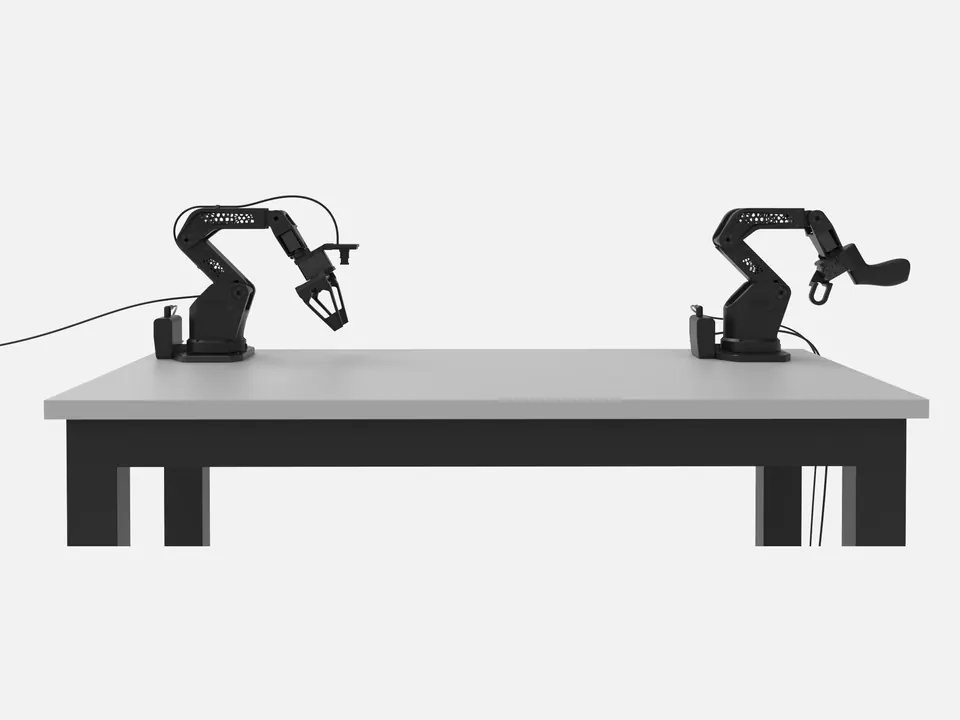
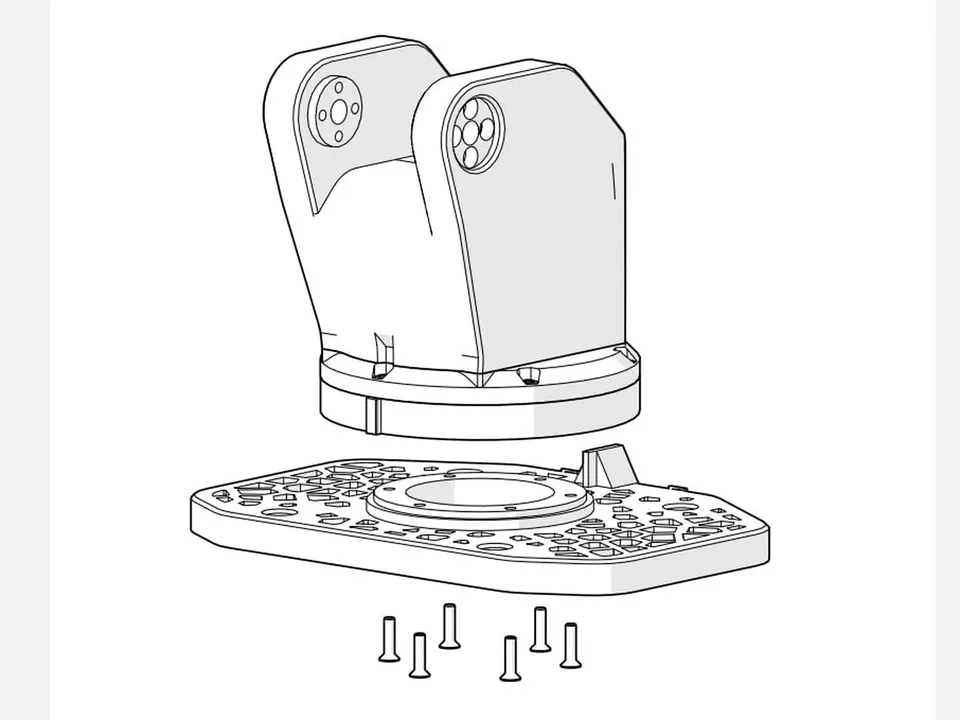
Испытание под нагрузкой
Робот повторяет одни и те же движения, удерживая груз массой 300 г. Тепловизор показывает нагрев сервоприводов: при температуре воздуха 30 °C самый горячий сервопривод прогрелся до 46 °C, после чего температура стабилизировалась. При питании 12 В средний ток составил 1,3 А, пиковый — 3,3 А.
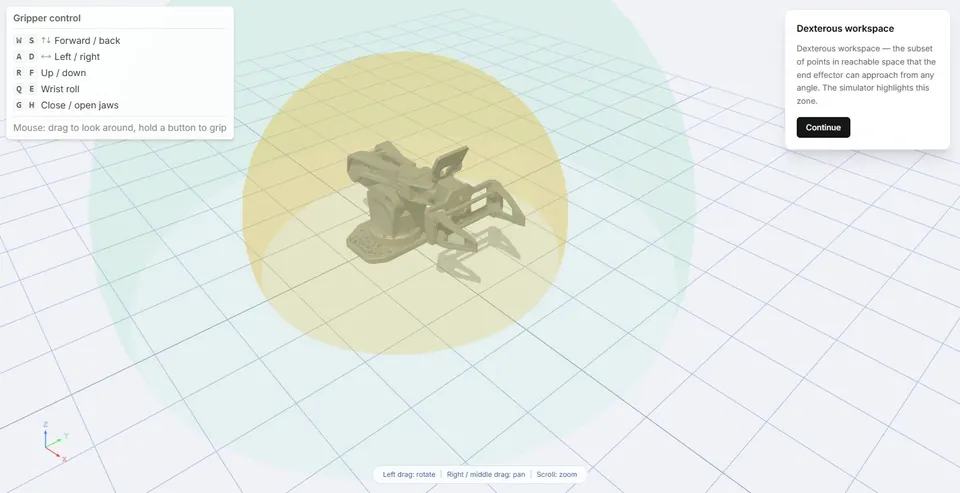
Robonine Lab
Управляйте роботом и записывайте движения прямо в браузере.
Цена
Полный набор из раздела «Комплектация». Требуется сборка.
Leader + follower
$389
Отправляется с нашего склада в Китае; срок доставки для вашей страны показан на чекауте.
FAQ
Да. Установите отдельный плагин ведомой руки SO-ARM102, а для ведущей используйте стандартный тип so101_leader. Ссылка на инструкцию по настройке находится в разделе характеристик.
Печатная инструкция показывает каждый шаг для обеих рук и захвата, а нужные шестигранные ключи есть в наборе. Паять и обрабатывать детали не нужно.
Пошлину и НДС берёт таможня вашей страны, а не мы. Чекаут показывает оценку для вашей страны до оплаты, а курьер собирает фактическую сумму при доставке.
Набор отправляется с нашего склада в Китае. Стоимость доставки берётся из актуальных тарифов склада и показывается вместе со сроком до оплаты. Нераспакованный набор можно вернуть в течение 14 дней с момента получения с полным возвратом денег.
Международные банковские карты — Visa, Mastercard и другие. Оплата проходит на защищённой платёжной странице.
Купить или спросить
Совместимость, заказ для лаборатории, платформа — напишите, и мы ответим.
Или напишите нам напрямую: hello@robonine.com
Мы используем cookie, чтобы сайт работал и чтобы понимать, как им пользуются. Политика конфиденциальности
Мы ценим вашу конфиденциальность
Мы используем файлы cookie, чтобы улучшить ваш опыт просмотра, показывать персонализированную рекламу или контент и анализировать наш трафик. Вы можете принять все, отклонить необязательные или выбрать, какие файлы cookie разрешить.
Управление файлами cookie
Нужны для работы сайта и не могут быть отключены.
Помогают понять, как посетители используют сайт.
Используются для показа релевантной рекламы и оценки её эффективности.
Включают расширенные функции и персонализацию.